秋の味覚・栗を4足歩行のロボットが収穫する実証実験が高知県四万十町で行われた。
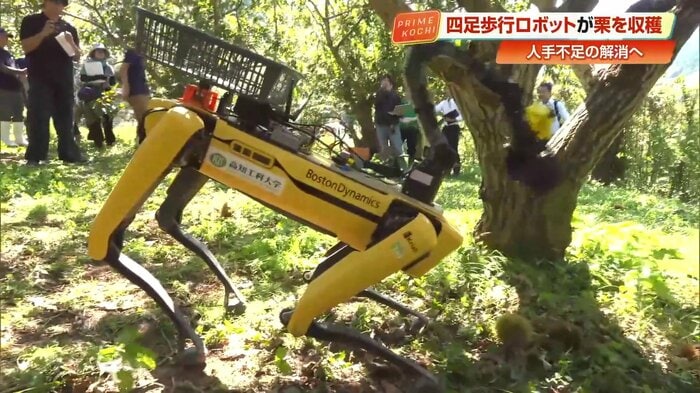
高齢化と人手不足が農業の課題となる中、ロボット技術を活用した省力化が注目されている。
センサーで栗を検知、アームで収穫
実験は10月6日、地域商社「四万十ドラマ」が所有する栗畑で行われた。
高知工科大学の栗原徹教授らによる産学官連携の研究チームは、2024年から4足歩行ロボットを活用したユズの運搬を行ってきた。今回はその技術を応用し、ロボットアームを組み合わせて栗を収穫した。
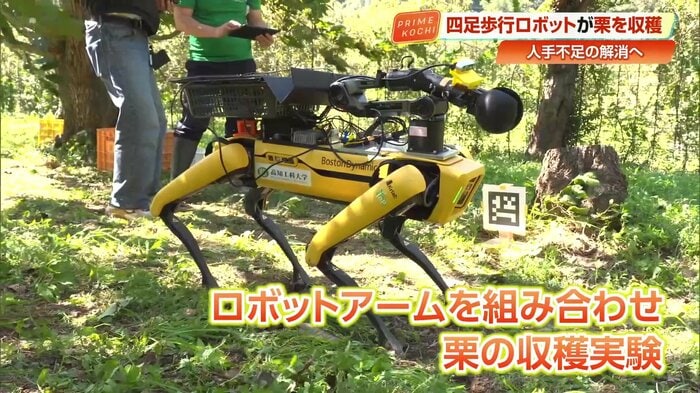
アメリカ製で約2000万円の4足歩行ロボットに、別のアーム型ロボットを装着。
プログラミングされた収穫コースを移動しながら、センサーで落ちている栗を検知し、アームで背中のカゴに入れていく。
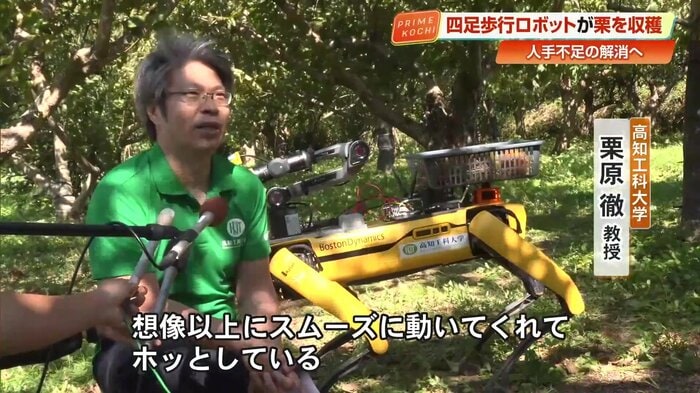
栗原教授は「想像以上にスムーズに動いてくれてほっとしている。栗はいつ落ちてくるかわからない。それを農家がずっと見回り続けるのは大変だ。ロボットが自動的に集めてくれる仕組みは非常に役に立つと思う」と語る。
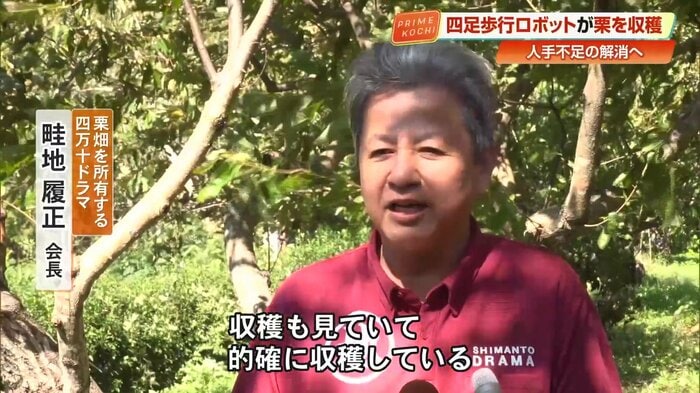
四万十ドラマの畦地履正会長は「的確に収穫している。栗は地面に落ちたらすぐに拾うのが鉄則。ロボットであれば、そういう課題も解決できると思う」と品質保持にも期待を寄せる。
2年後の実用化を目指して
本格的な導入に向けては、まだ技術的な課題も残されている。
ロボットアームが栗の実と殻を正確に見分けてつかむことができるよう、改良が必要だ。
研究チームは2年後の実用化を目指している。ロボットによる自動収穫が、農家の大きな助けとなる日は近いかもしれない。